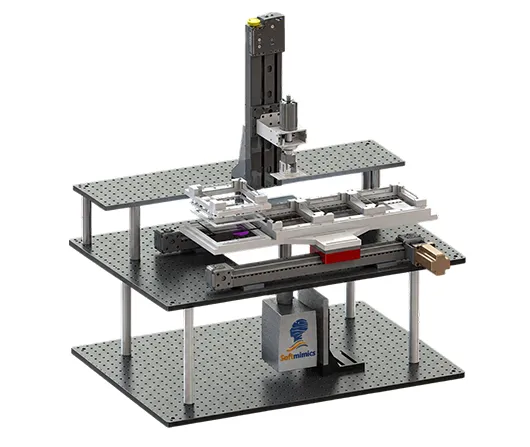
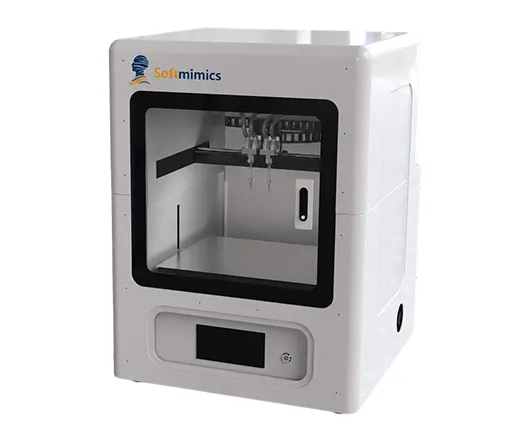
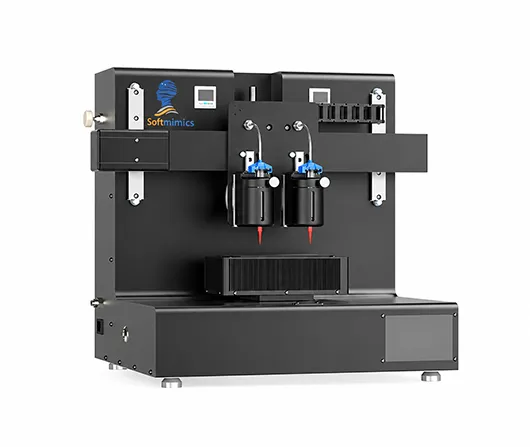
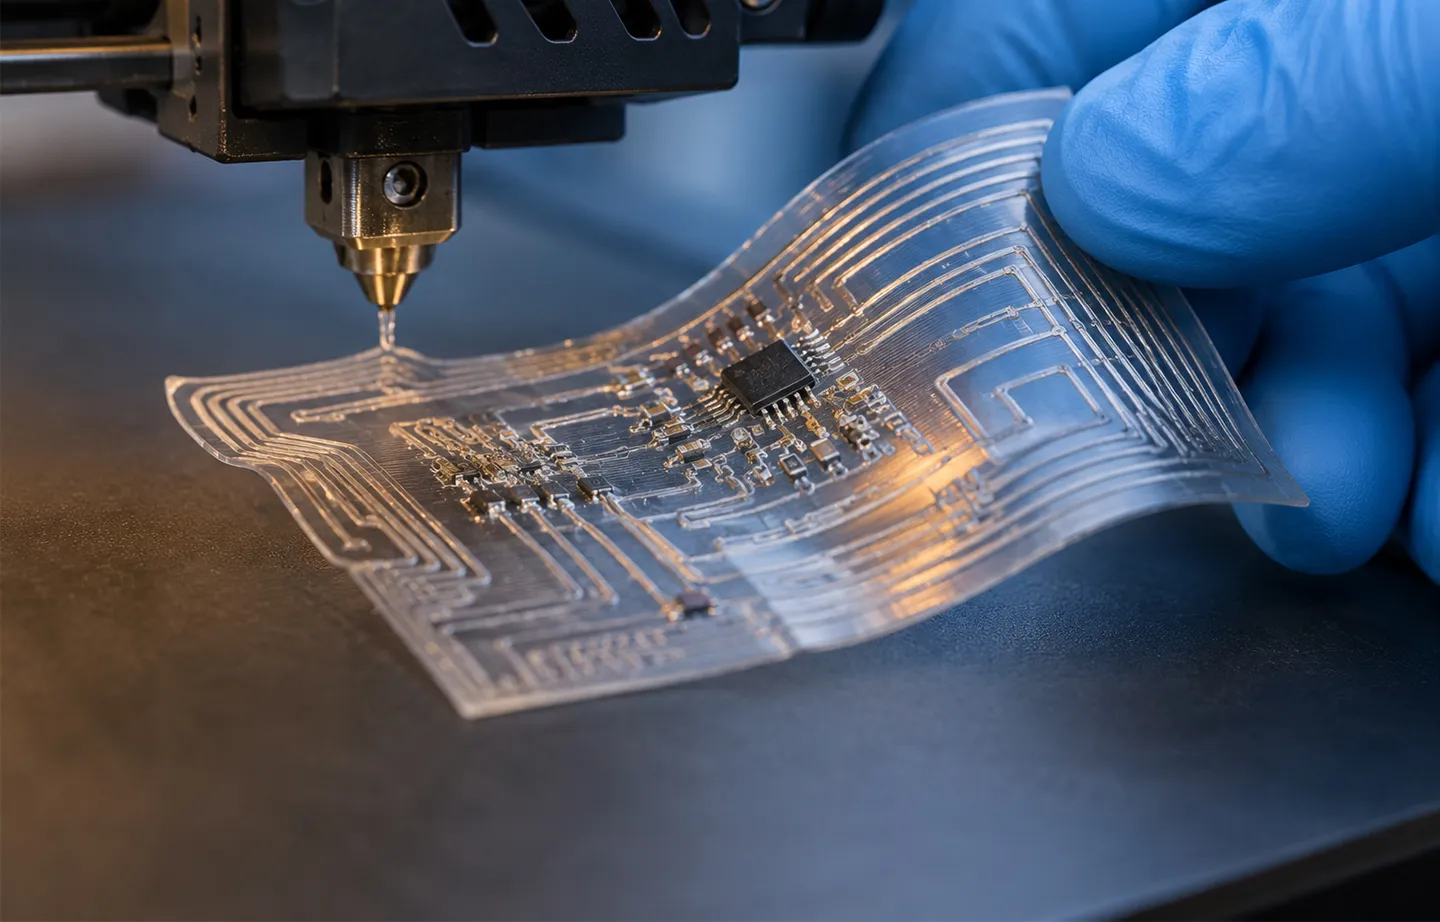
Les muscles artificiels constituent une nouvelle classe de technologie d'actionnement souple conçue pour reproduire les comportements de contraction et d'extension des muscles biologiques. En convertissant efficacement l'électricité, l'air comprimé ou d'autres sources d'énergie en mouvement mécanique, ils servent de source d'énergie principale aux robots bio-inspirés et aux systèmes intelligents de nouvelle génération. Grâce à l'impression 3D de matériaux souples et à des architectures structurelles optimisées, les muscles artificiels atteignent des temps de réponse rapides et un contrôle de précision tout en permettant un actionnement coordonné à plusieurs degrés de liberté (DDL).
Grâce à l'intégration de la détection flexible et du contrôle intelligent, les muscles artificiels évoluent d'actionneurs autonomes vers des systèmes unifiés de « perception-actionnement-contrôle », dotant les robots d'une mobilité réaliste et d'une adaptabilité environnementale supérieure. Comparés aux entraînements rigides conventionnels, les muscles artificiels offrent les avantages significatifs d'une compliance intrinsèque et d'un rapport puissance-poids élevé, permettant un mouvement continu et fluide dans des environnements complexes. Ce paradigme à structure souple garantit la sécurité et la fiabilité lors de la collaboration homme-robot ou de la manipulation d'objets fragiles, ce qui en fait une technologie fondamentale pour l'avancement de l'automatisation flexible.
 TY_CONTACT
 TY_QUOTE
 TY_ACCOUNT
 TY_CART

 English
 日本語
 한국어
 français
 Deutsch
 Español
 italiano
 русский
 português
 العربية